Construire un panneau solaire orientable (STM32)
| Projet | Durée | Difficulté | Âge |
|---|---|---|---|
| The Dexter Lab | 2-3 heures | Avancé | 13-18 ans |
Matériel
- 1 carte programmable "STM32 IoT Node Board"
- 2 photorésistances (LDR)
- 2 résistances de 10 kΩ
- 1 servomoteur
- 1 capteur de tension INA219
- 1 panneau solaire
- 1 résistance de 100 Ω
- 1 breadboard + câbles
- 1 câble USB - micro B

De quoi parle-t-on ?
Cette fiche technique accompagne la ressource Construire un panneau solaire auto-orientable. Elle couvre toute la chaîne de programmation : mesurer la lumière avec deux photorésistances, piloter un servomoteur et créer un suiveur solaire automatique qui oriente le panneau en fonction de la différence d'éclairage.
Objectifs d'apprentissage
- Comprendre le fonctionnement d'un diviseur de tension avec une LDR
- Lire plusieurs entrées analogiques et comparer leurs valeurs
- Piloter un servomoteur à partir d'une condition algorithmique
- Assembler un système complet intégrant capteurs et actionneurs
Étape 1 : Collecter des données grâce au capteur de lumière
Le circuit à assembler contient deux éléments : une résistance de 10 kΩ et une cellule photoélectrique.
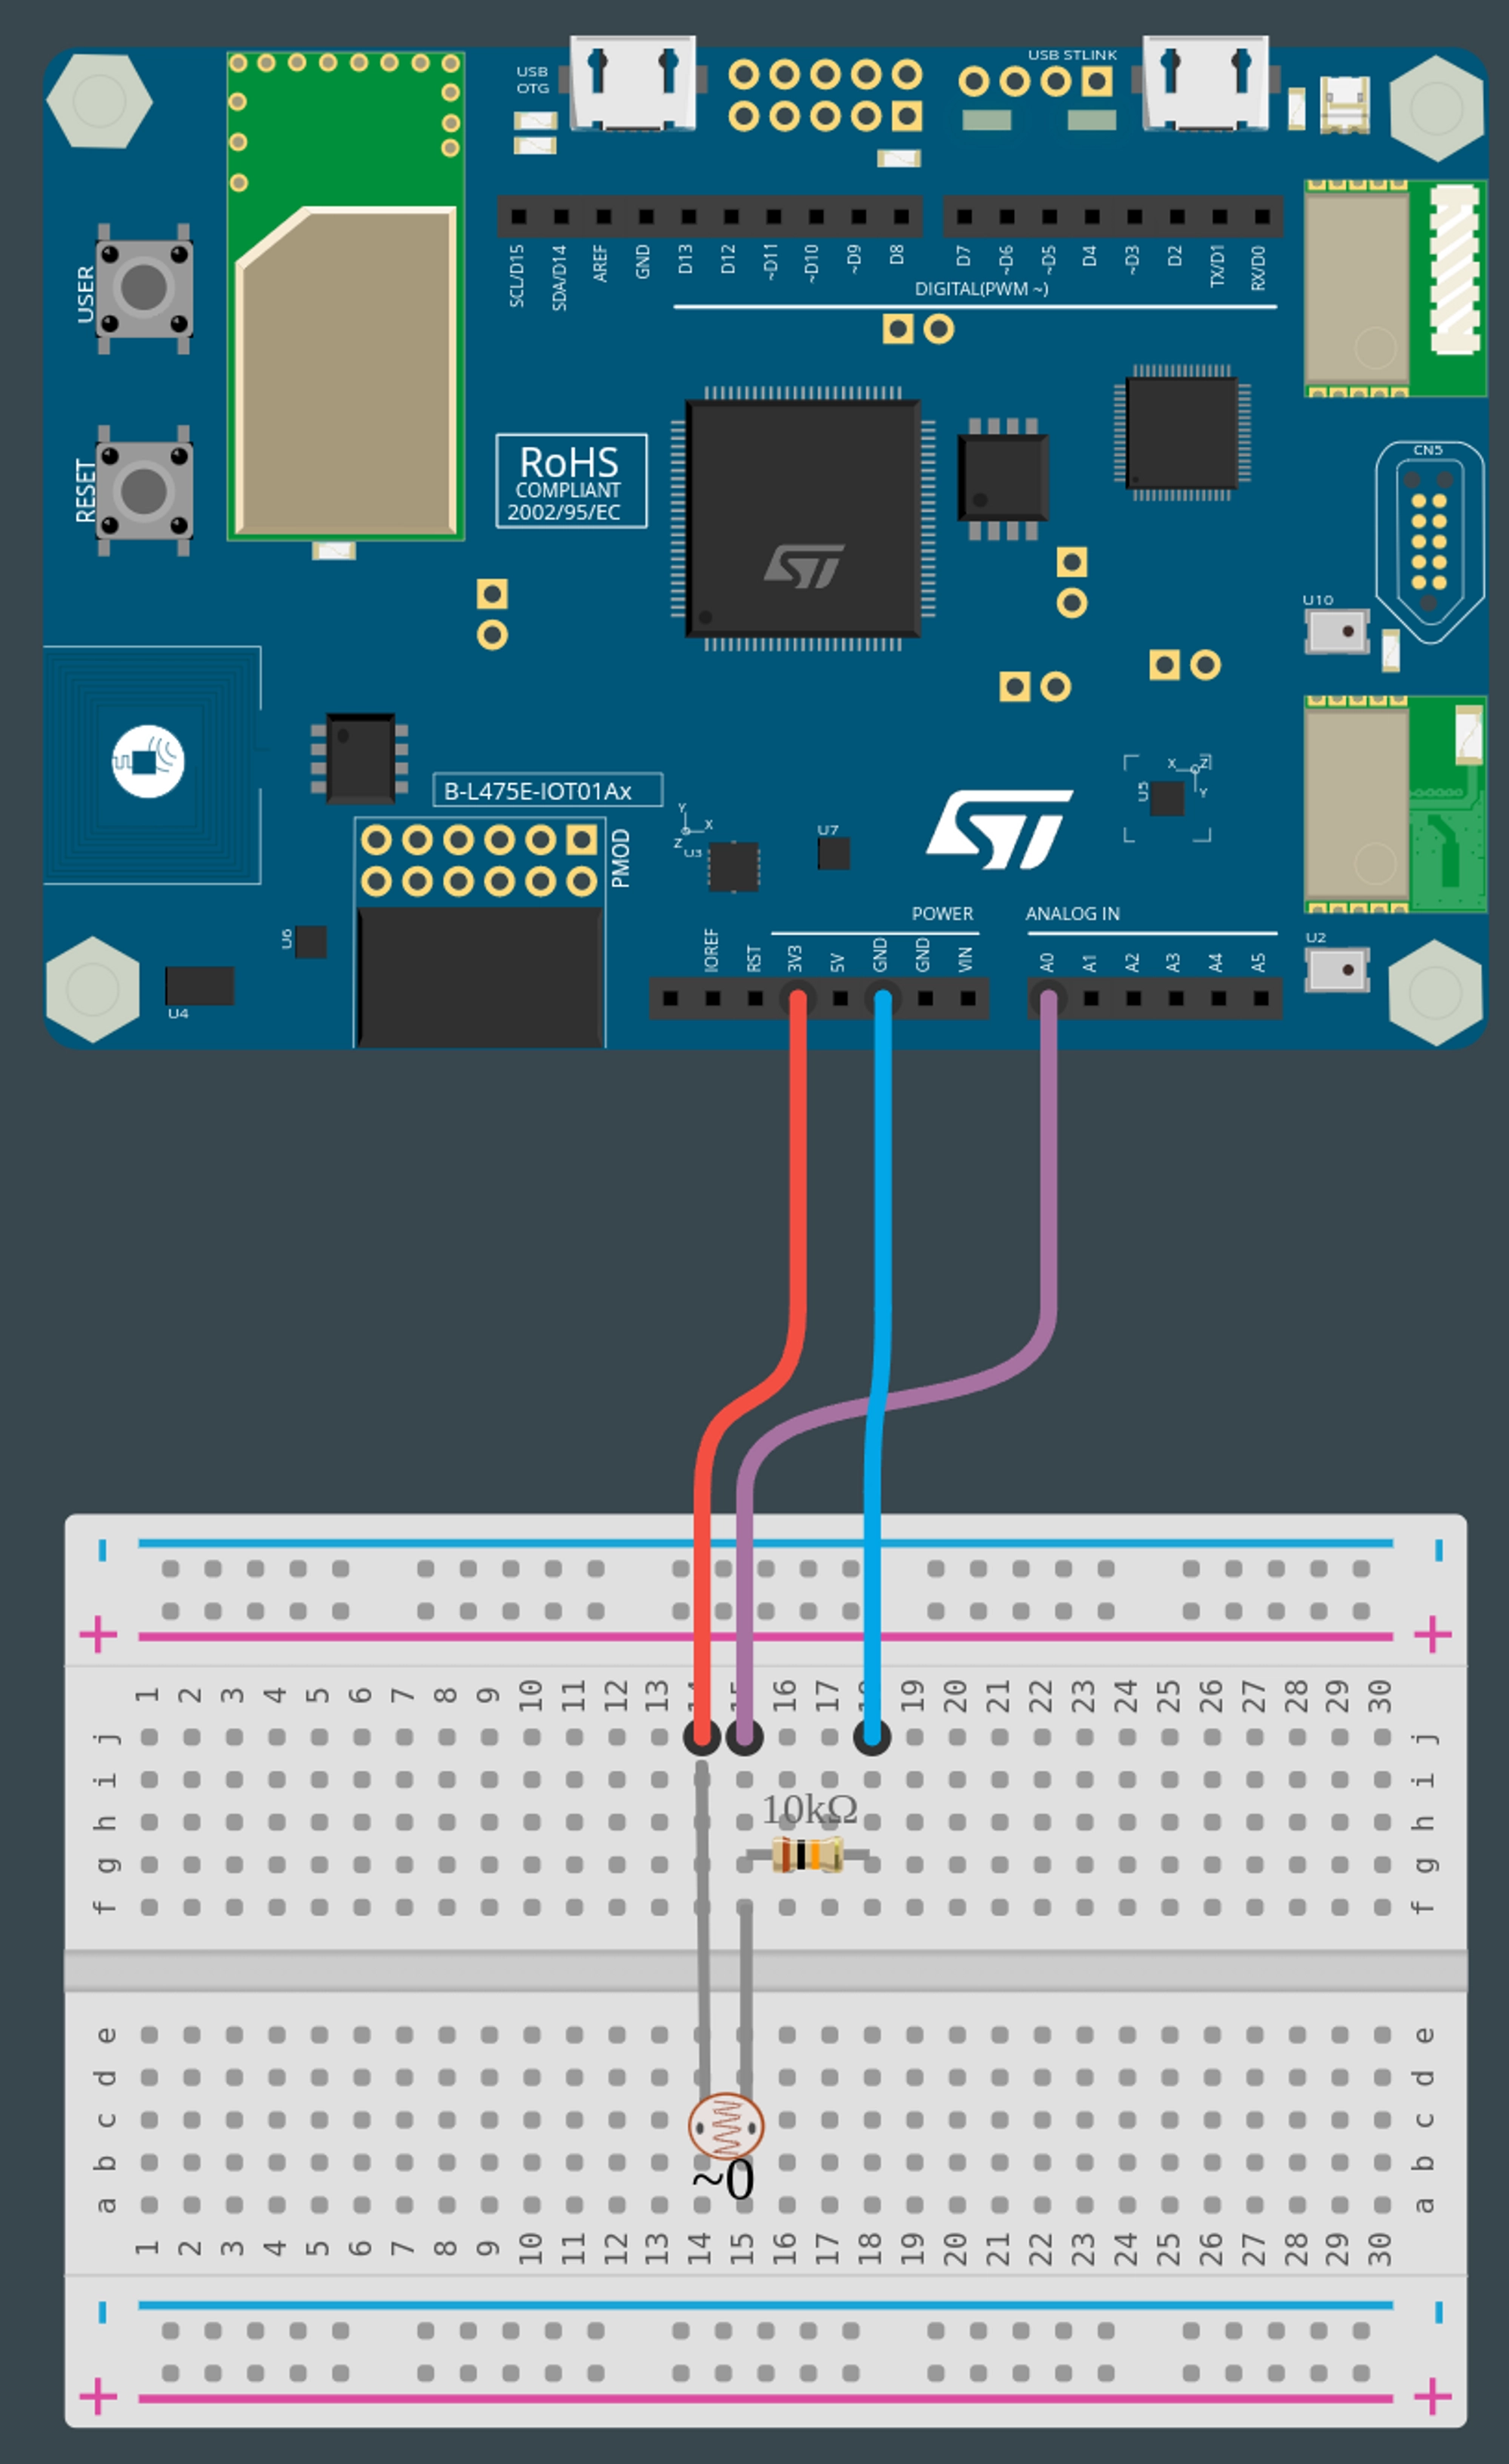
Pour cette activité, installez l'extension serial.
Programme
forever(function () {
    Serial.writeValue("LDR Left", pins.A0.analogRead())
    pause(1000)
})
Étape 2 : Mesurer le changement d'intensité lumineuse avec deux LDR
Le circuit contient deux LDR. Brancher la LDR de "gauche" sur A0 et celle de "droite" sur A1.
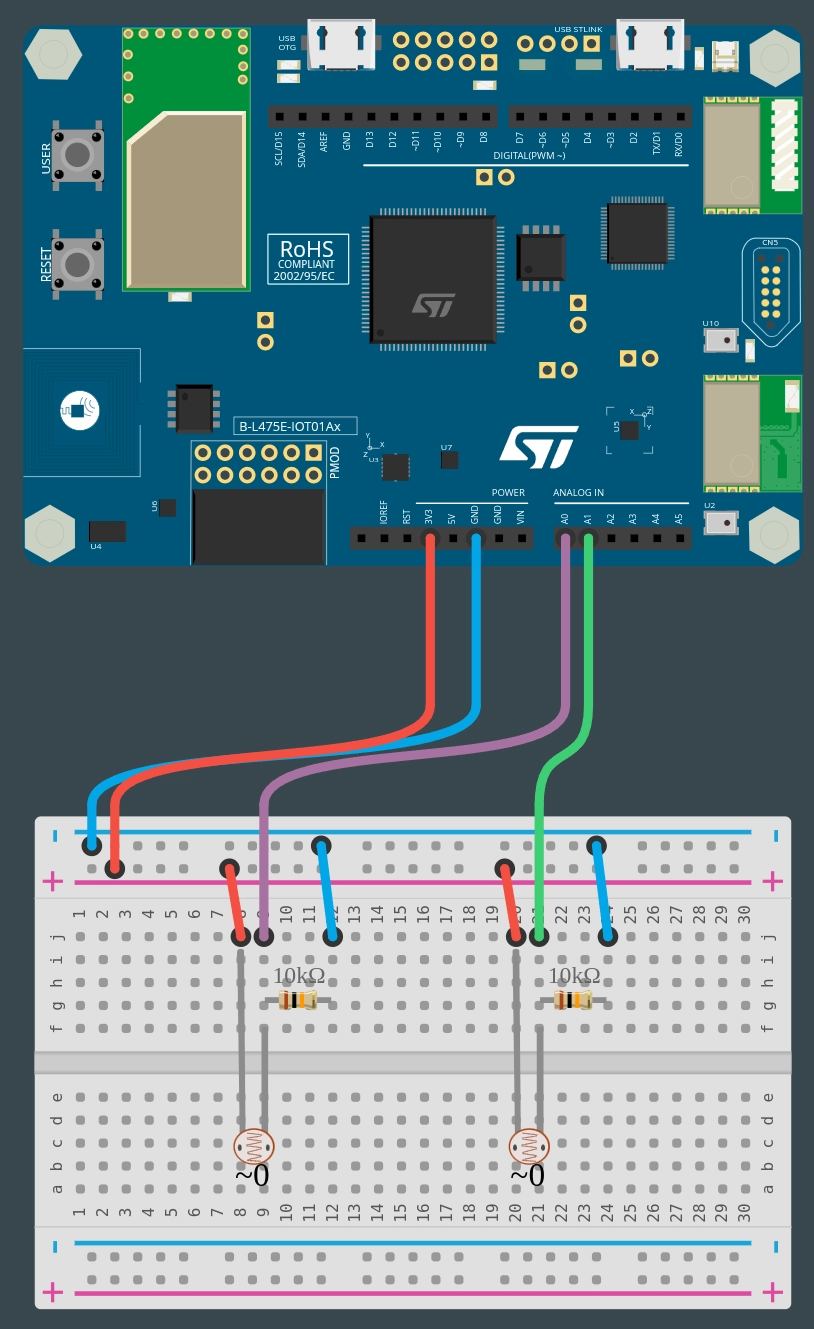
Programme
forever(function () {
    Serial.writeValue("Left", pins.A0.analogRead())
    Serial.writeValue("Right", pins.A1.analogRead())
    Serial.writeValue("Difference", pins.A0.analogRead() - pins.A1.analogRead())
    pause(1000)
})
Étape 3 : Programmation d'un servomoteur
Câbler le servomoteur :
- Marron (ou violet) sur le GND
- Rouge sur le 5V
- Orange sur la broche 9
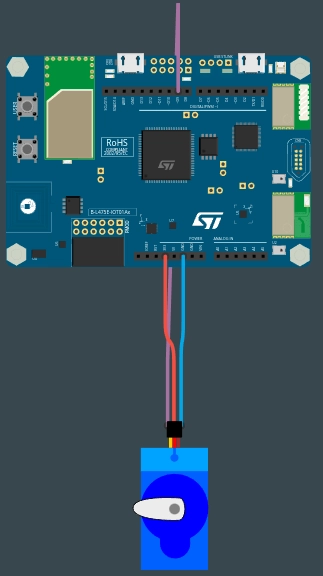
Programme
forever(function () {
    Serial.writeValue("Angle", 0)
    pins.D9.servoWrite(0)
    loops.pause(1000)

    Serial.writeValue("Angle", 90)
    pins.D9.servoWrite(90)
    loops.pause(1000)
})
Étape 4 : Programmation du suiveur solaire
Combiner le servomoteur et les deux LDR. LDR gauche sur A0, LDR droite sur A1, servomoteur sur D9.
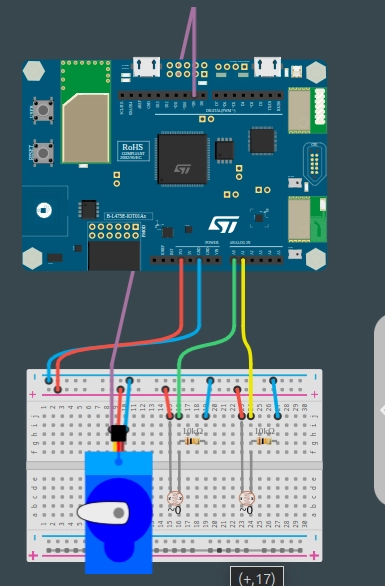
Programme
const moveThreshold = 10;

let startOrientation = 0;
let endOrientation = 180;
let currentOrientation = startOrientation;

forever(function () {
    let previousOrientation = currentOrientation;
    let leftIllumination = pins.A0.analogRead()
    let rightIllumination = pins.A1.analogRead()
    let differenceOfIllumination = leftIllumination - rightIllumination

    Serial.writeValue("Left", leftIllumination)
    Serial.writeValue("Right", rightIllumination)
    Serial.writeValue("Difference", differenceOfIllumination)

    if(Math.abs(differenceOfIllumination) > moveThreshold)
    {
        if (differenceOfIllumination > 0){
            currentOrientation++ // Turn left
            Serial.writeLine("Turn left")
        }
        else if (differenceOfIllumination < 0){
            currentOrientation-- // Turn right
            Serial.writeLine("Turn right")
        }
    }

    if (currentOrientation < startOrientation)
        currentOrientation = startOrientation

    if (currentOrientation > endOrientation)
        currentOrientation = endOrientation

    if(previousOrientation != currentOrientation)
        pins.D9.servoWrite(currentOrientation)

    pause(1000)
})
Étape 5 : Collecter les données grâce au capteur de tension
Câbler le capteur de tension (I2C) :
- Violet pour SDA
- Vert pour SCL
- Bleu pour GND
- Rouge pour VCC (3.3V)
Câbler le panneau solaire sur Vin+ et Vin- (avec résistance de 100 Ω).
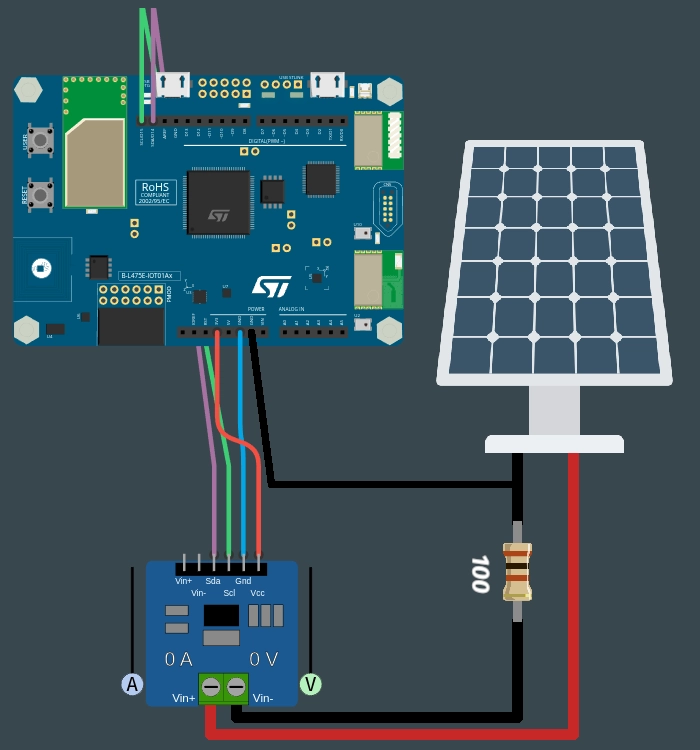
Programme
Serial.attachToConsole()

forever(function () {
    Serial.writeValue("Voltage", input.getINA219Voltage())
    pause(5000)
})
Cette fiche fait partie du projet The Dexter Lab, financé par le programme Erasmus+. Contenu sous licence CC BY-SA 4.0.